
Ultralytics YOLO11:YOLO 系列视觉 AI 工具包|部署与使用全指南
适用版本说明:本文基于 ultralytics 官方仓库(
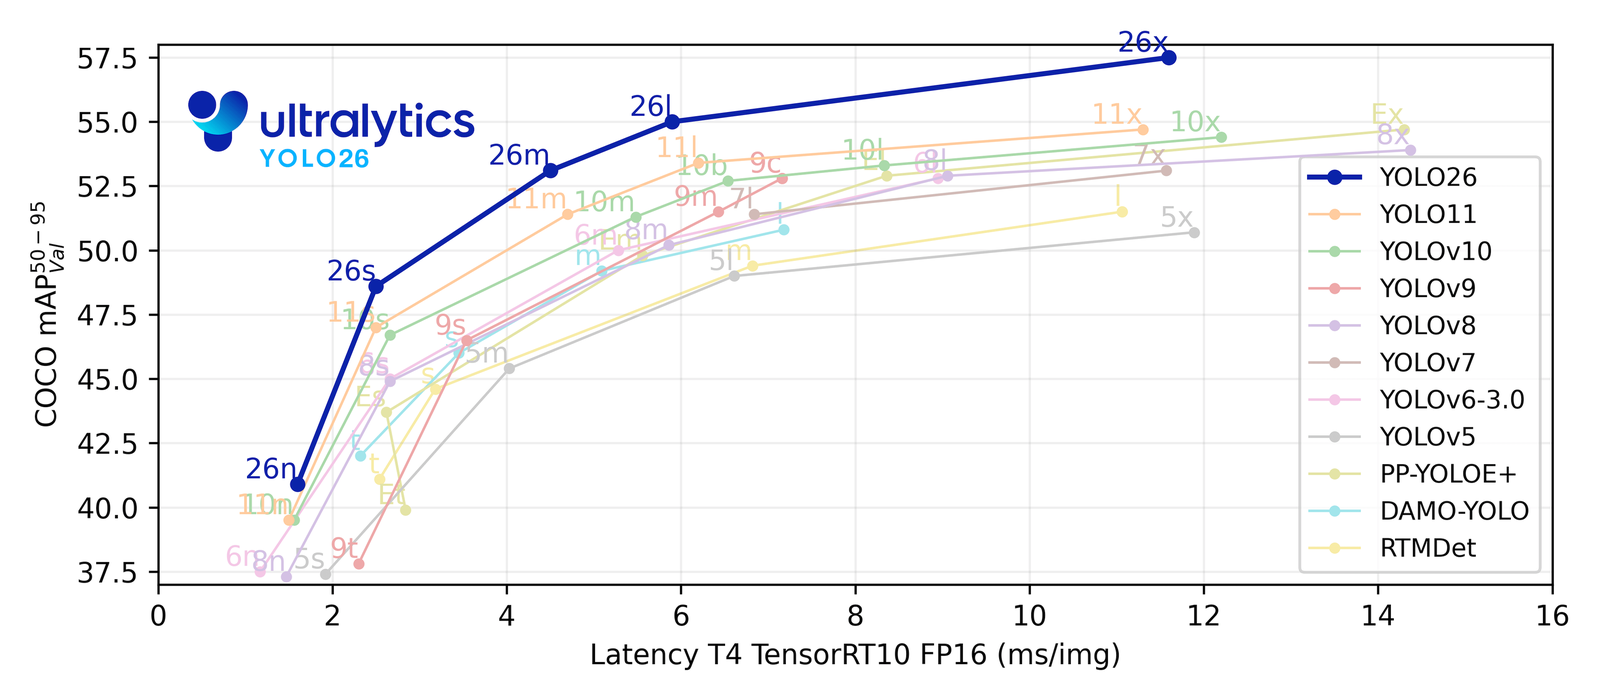
ultralytics/ultralytics)PyPI 最新稳定版本撰写(撰写时仓库主线已迭代至 YOLO26/预告 YOLO27,但 YOLO11 权重与 API 在同一ultralytics包内持续受支持,pip install ultralytics后即可加载yolo11*.pt全系列权重,文末 YOLO11 型号表引自官方 docs.ultralytics.com/models/yolo11)。仓库 star 数超 4 万,CI 持续运行,是当前最活跃的开源目标检测框架之一。

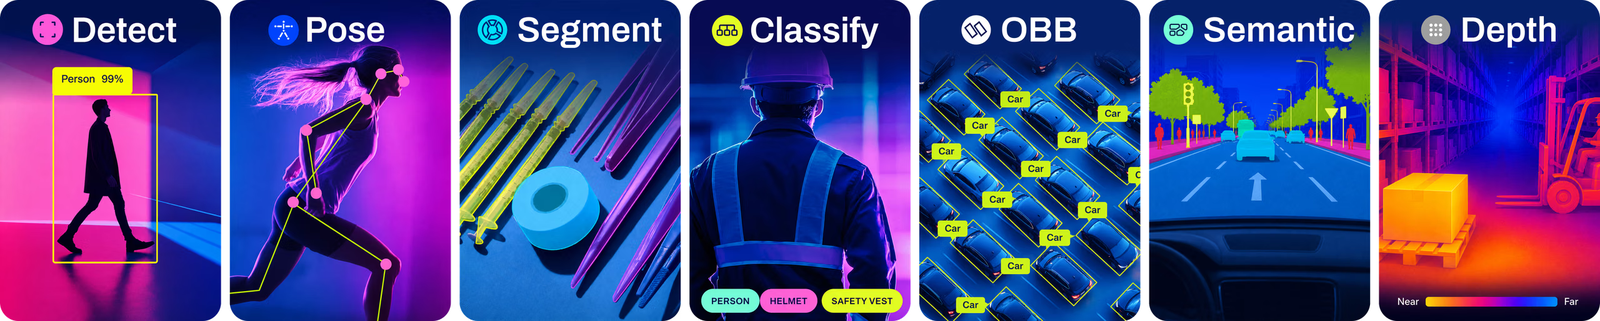
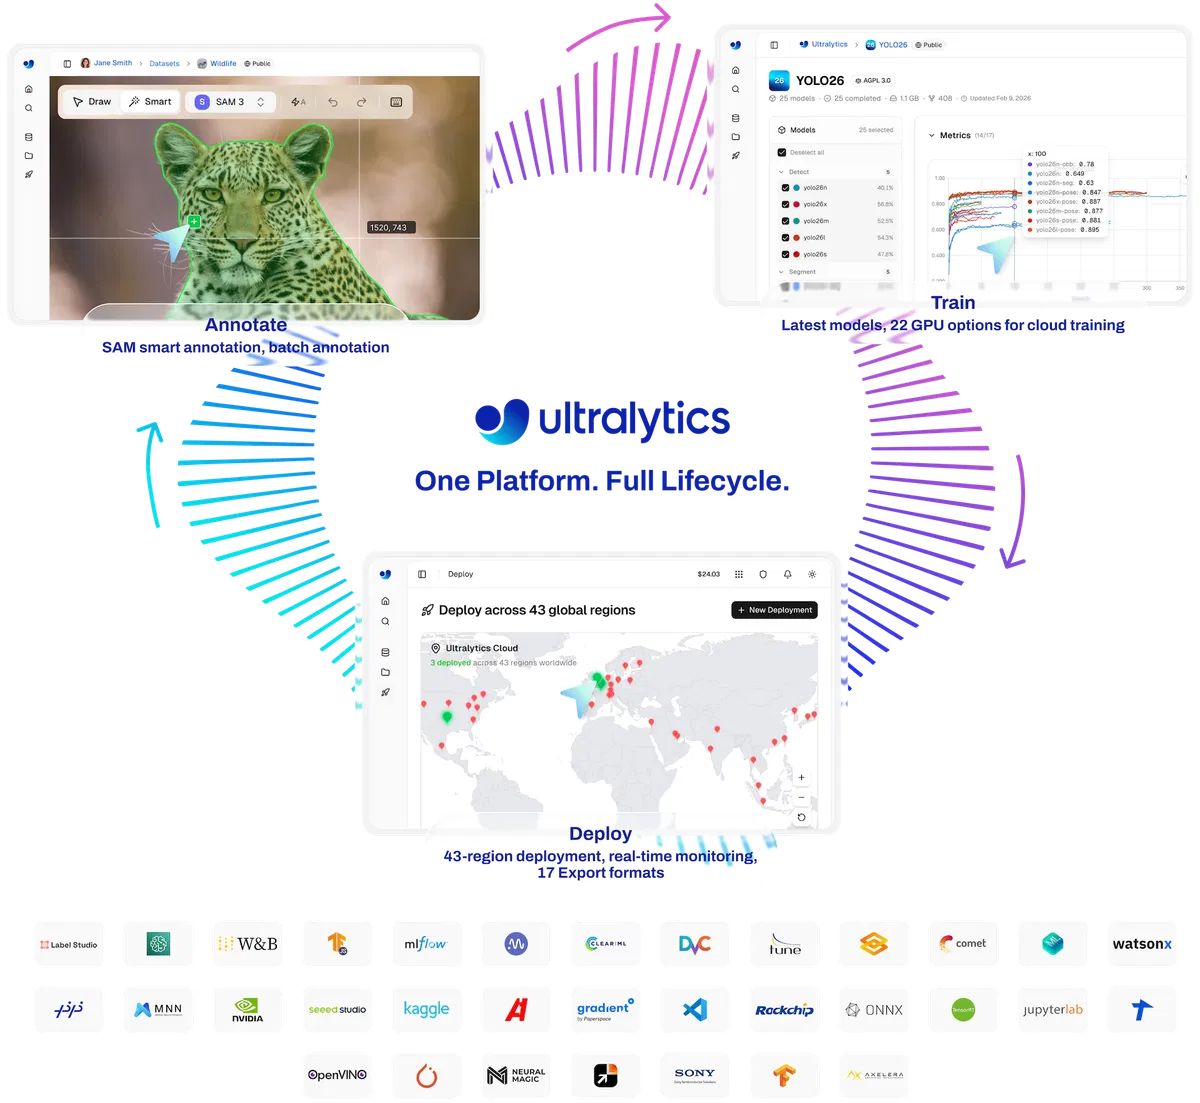
Ultralytics 是 YOLO 系列算法的官方实现与维护方,ultralytics Python 包把目标检测(detect)、实例分割(segment)、图像分类(classify)、姿态估计(pose)、旋转框检测(OBB)、深度估计以及多目标追踪(track)统一到一个 API 下。无论你用 CLI 一行命令跑通推理,还是用 Python API 完成训练—验证—导出全流程,甚至把它部署到 Jetson/TensorRT 边缘设备,都是同一套配置体系。本文从零开始,覆盖 pip 安装、Docker 官方镜像、训练与自定义数据集、模型导出与常见报错排查。
一、项目介绍与适用场景
Ultralytics(公司)在多年 YOLO 基础研究之上持续发布 SOTA 模型:从 YOLOv3/v5/v8 到 YOLO11,再到 2025 年后的 YOLO26。本教程聚焦 YOLO11(2024 年 9 月发布)这一广泛用于生产的版本,同时说明同一套用法适用于包内全部代次模型。
YOLO11 的技术定位:
统一的模型家族:
yolo11n / yolo11s / yolo11m / yolo11l / yolo11x五档规模,对应每类任务的后缀变体(-seg、-cls、-pose、-obb)。统一的训练/推理接口:
YOLO("yolo11n.pt")一个类搞定所有任务,CLI 与 Python 参数完全一致。多格式部署:一行
model.export()可导出 ONNX、TensorRT、OpenVINO、CoreML、TFLite、NCNN 等十余种格式。
适用人群:
不适合的场景:
需要 Transformer 级别长序列视频理解的纯语义任务(这不是检测器的工作范围)。
对训练代码深度魔改、需要完全自定义网络结构的研究(可改但 AGPL 开源义务较重,见第十一章)。
纯 CPU 上追求极低延迟的高并发在线服务——建议导出 ONNX/OpenVINO 后用对应推理引擎,而不是直接跑 PyTorch。
二、核心功能逐条拆解
目标检测(detect):输入图像,输出 80 类(COCO)边界框与置信度。YOLO11 检测头在同等精度下比 YOLOv8 参数量更少、速度更快。
实例分割(segment):除边界框外输出像素级掩膜,
yolo11n-seg等 5 档规模可选,适合抠图、区域统计。图像分类(classify):
yolo11*-cls在 ImageNet 1000 类上预训练,训练分辨率 224。姿态估计(pose):输出人体 17 个关键点(COCO keypoints),可用于健身计数、跌倒检测。
旋转框检测(OBB):在 DOTAv1 上预训练,输出带角度的旋转框,适合遥感影像、航拍目标。
多目标追踪(track):对视频流中的检测目标跨帧关联并分配 ID,兼容检测/分割/姿态/OBB 模型,内部支持 BoT-SORT 与 ByteTrack。
CLI 一行式用法:
yolo predict model=yolo11n.pt source=bus.jpg,所有任务/模式共用同一参数体系(mode=、task=)。Python API:
model.train() / model.val() / model.predict() / model.export() / model.track()五大方法覆盖完整生命周期。自动下载:首次使用时模型权重从官方 GitHub release 自动下载;官方数据集(如 coco8、coco)自动下载并校验。
多格式导出:ONNX、TensorRT、OpenVINO、CoreML、TFLite(含 INT8)、NCNN 等,一次
export(format=...)完成。集成生态:与 Weights & Biases、Comet ML、Roboflow、Intel OpenVINO 等官方集成,训练日志一键上报。
结果可视化与流处理:
result.plot()直接画框,model.track(source=0, show=True)支持摄像头实时画面。
三、全套官方链接
四、硬件与环境前置要求
五、多平台部署步骤
5.1 pip 安装(Linux / macOS / Windows 通用)
# 建议先建虚拟环境
python3 -m venv yolo-env
source yolo-env/bin/activate      # Windows: yolo-env\Scripts\activate

# 方式 A:CPU 或已有合适 torch 环境时直接装
pip install ultralytics
GPU 版(CUDA 12.1 示例)——先装 GPU 版 torch 再装 ultralytics,避免 pip 拉到 CPU 版 torch 覆盖:
# CUDA 12.1
pip install torch torchvision --index-url https://download.pytorch.org/whl/cu121
# 或 CUDA 11.8
pip install torch torchvision --index-url https://download.pytorch.org/whl/cu118

pip install ultralytics
python -c "import torch; print(torch.__version__, torch.cuda.is_available())"  # 应输出 True
Conda 安装(官方支持):
conda install -c conda-forge ultralytics
验证安装:
yolo predict model=yolo11n.pt source='https://ultralytics.com/images/bus.jpg'
# 或
yolo version
5.2 Docker 官方镜像
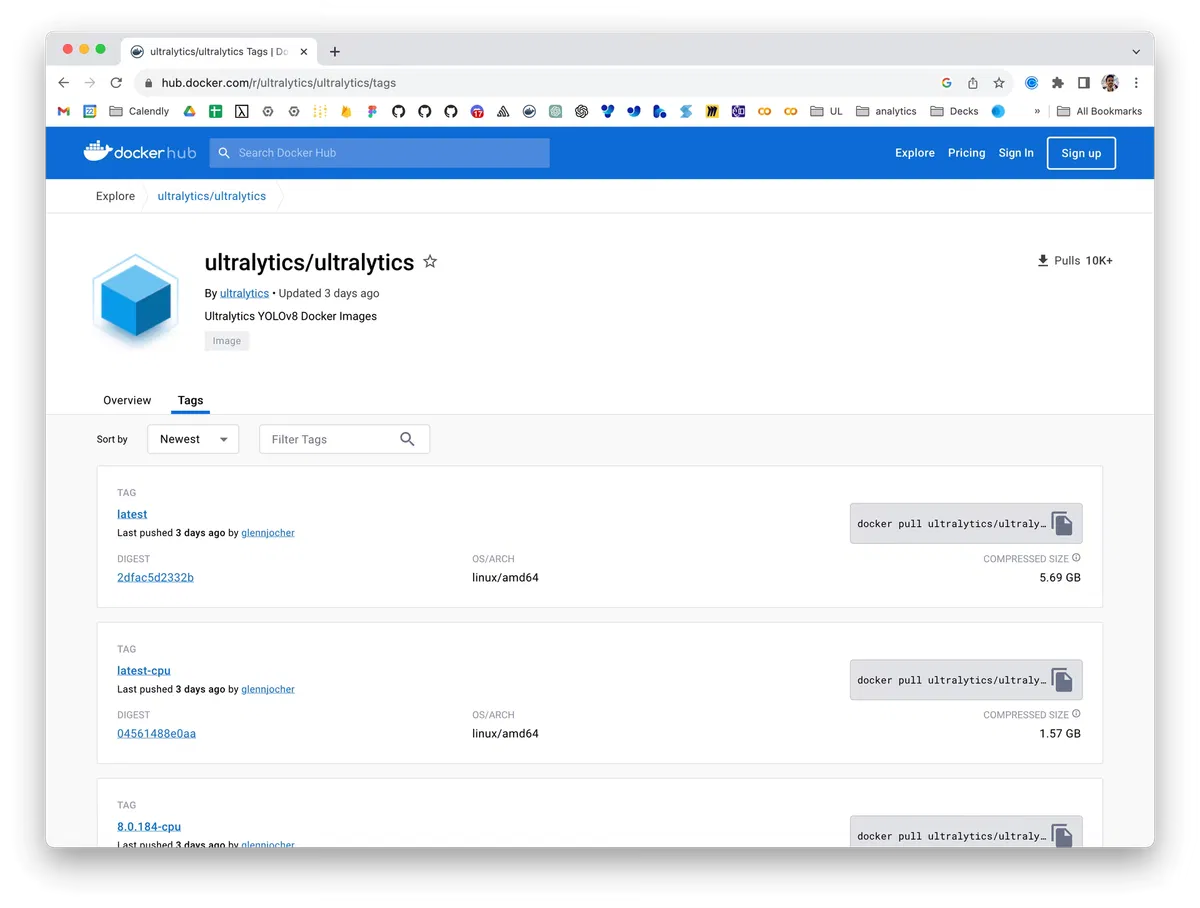
官方镜像族(来自 docs.ultralytics.com/guides/docker-quickstart,以官方文档为准):
注意:官方文档中 GPU 镜像 tag 为
latest(不含latest-gpu),Jetson 镜像按 JetPack 版本细分;新文档推荐用 CDI 方式--device nvidia.com/gpu=all替代旧式--gpus all(Docker ≥ 28.2.0 且 nvidia-container-toolkit ≥ 1.18)。Windows Docker Desktop(WSL2 后端)仍使用--gpus all。
# 拉取并运行 GPU 镜像(新式 CDI 写法)
sudo docker pull ultralytics/ultralytics:latest
sudo docker run -it --ipc=host --device nvidia.com/gpu=all ultralytics/ultralytics:latest

# 传统写法(兼容性最好)
sudo docker run -it --ipc=host --gpus all ultralytics/ultralytics:latest

# CPU 镜像
sudo docker run -it --ipc=host ultralytics/ultralytics:latest-cpu

# 挂载本地目录 + 后台训练,输出持久化
sudo docker run --rm -it -v "$(pwd)":/w -w /w ultralytics/ultralytics:latest \
  yolo train model=yolo11n.pt data=coco8.yaml epochs=50 project=/w/runs
--ipc=host 共享宿主 IPC 命名空间,使 PyTorch 的 DataLoader 多进程共享内存可用,容器内训练/多进程推理必须加。
5.3 Windows
# 前置:安装 Python 3.10+ 与 CUDA 驱动
pip install torch torchvision --index-url https://download.pytorch.org/whl/cu121
pip install ultralytics
yolo predict model=yolo11n.pt source=bus.jpg
5.4 macOS
# Apple Silicon 支持 MPS 加速
brew install python
python3 -m venv yolo-env && source yolo-env/bin/activate
pip install ultralytics
yolo predict model=yolo11n.pt source=bus.jpg device=mps
5.5 源码安装
git clone https://github.com/ultralytics/ultralytics.git
cd ultralytics
pip install -e .
yolo predict model=yolo11n.pt source=bus.jpg
六、配置文件全部参数解释
6.1 settings.yaml(全局设置)
位于 ~/.config/Ultralytics/settings.yaml(Linux)、%APPDATA%\Ultralytics\settings.yaml(Windows),可在 Python 中运行以下命令查看与修改:
from ultralytics import settings
print(settings)                     # 查看全部
settings.update({"datasets_dir": "/data/datasets"})
6.2 训练/推理通用参数(train & predict 共用,摘自官方 cfg 文档)
6.3 推理(predict)参数
6.4 自定义数据集 YAML(带注释完整示例)
# mydataset.yaml —— 目标检测数据集配置
path: /data/datasets/mydataset   # 数据集根目录(或相对 settings 中 datasets_dir)
train: images/train              # 训练集图片目录(相对 path)
val: images/val                  # 验证集图片目录
test: images/test                # 可选:测试集

names:                           # 类别:索引从 0 开始
  0: person
  1: car
  2: dog

# 实例分割数据集额外使用 labels 同名 .txt 中的多边形坐标,YAML 写法相同。
标注格式为每图一个同名 .txt:class x_center y_center width height,坐标归一化到 0~1(OBB 为 8 值多边形格式)。
七、启动、后台常驻、开机自启、改端口
YOLO 通常是"跑完即退"的批处理任务,"常驻服务"主要针对流式推理/Web 场景。
前台启动(一次性任务):
yolo predict model=yolo11n.pt source=video.mp4 save=True
Linux systemd 常驻(RTSP 流实时检测示例):
# /etc/systemd/system/yolo-stream.service
[Unit]
Description=YOLO RTSP stream detection
After=network-online.target

[Service]
Type=simple
WorkingDirectory=/opt/yolo
ExecStart=/opt/yolo/yolo-env/bin/yolo predict model=yolo11n.pt source=rtsp://camera.local/stream stream_buffer=False save=True project=/opt/yolo/out
Restart=on-failure
RestartSec=10

[Install]
WantedBy=multi-user.target
sudo systemctl daemon-reload
sudo systemctl enable --now yolo-stream   # 开机自启
journalctl -u yolo-stream -f              # 看日志
Supervisor 方式:
[program:yolo-stream]
command=/opt/yolo/yolo-env/bin/yolo predict model=yolo11n.pt source=rtsp://camera.local/stream save=True
directory=/opt/yolo
autostart=true
autorestart=true
stderr_logfile=/var/log/yolo.err.log
stdout_logfile=/var/log/yolo.out.log
Windows: 官方未提供 Windows 服务化方案,替代方式为 NSSM 或计划任务:
# NSSM
nssm install YoloStream "C:\path\yolo-env\Scripts\yolo.exe" "predict model=yolo11n.pt source=rtsp://camera.local/stream save=True"
nssm start YoloStream
Docker Compose 常驻(GPU):
# docker-compose.yml
services:
  yolo:
    image: ultralytics/ultralytics:latest
    restart: always
    ipc: host
    devices:
      - nvidia.com/gpu=all     # 旧版 Docker 用 deploy.resources.reservations.devices + gpus
    volumes:
      - ./data:/work/data
      - ./out:/work/out
    command: >-
      yolo predict model=yolo11n.pt source=/work/data/stream.mp4
      save=True project=/work/out
改端口/输出位置: YOLO 本身不开网络端口;输出的"端口"概念由你自建的 API 服务决定。例如用 FastAPI 包装推理:
# server.py —— 简单推理 HTTP 服务
from fastapi import FastAPI, UploadFile
from ultralytics import YOLO
import numpy as np, cv2

app = FastAPI()
model = YOLO("yolo11n.pt")

@app.post("/detect")
async def detect(file: UploadFile):
    img = cv2.imdecode(np.frombuffer(await file.read(), np.uint8), cv2.IMREAD_COLOR)
    results = model(img)
    return results[0].boxes.data.tolist()

# 启动:uvicorn server:app --host 0.0.0.0 --port 8000
反向代理(Nginx)示例:
location /detect/ {
    proxy_pass http://127.0.0.1:8000/;
    client_max_body_size 50m;
}
八、功能实操教程
8.1 第一次推理(CLI)
yolo predict model=yolo11n.pt source='https://ultralytics.com/images/bus.jpg'
# 输出形如:
# image 1/1 bus.jpg: 640x480 4 persons, 1 bus, 91.6ms
# Results saved to runs/detect/predict
8.2 Python API 完整生命周期
from ultralytics import YOLO

model = YOLO("yolo11n.pt")

# 训练(官方微型数据集 coco8,几秒即可跑通全流程验证环境)
results = model.train(data="coco8.yaml", epochs=20, imgsz=640, device=0)

# 验证
metrics = model.val()                 # 返回 mAP50-95 等指标
print(metrics.box.map)                # mAP50-95

# 推理
res = model("path/to/image.jpg")
res[0].show()
print(res[0].boxes.cls)               # 类别索引
print(res[0].boxes.conf)              # 置信度

# 导出 ONNX
path = model.export(format="onnx")    # 返回 yolo11n.onnx 路径
8.3 训练自定义数据集
按第六章 6.4 准备
mydataset.yaml与标注。训练:
yolo train model=yolo11n.pt data=mydataset.yaml epochs=100 imgsz=640 batch=16 device=0
训练产物在
runs/detect/train/:weights/best.pt(最优)、results.png(曲线)、confusion_matrix.png。用
best.pt推理:
yolo predict model=runs/detect/train/weights/best.pt source=test.jpg
8.4 视频流多目标追踪
from ultralytics import YOLO

model = YOLO("yolo11n.pt")
results = model.track(source="video.mp4", tracker="botsort.yaml", show=True, stream=True)
for r in results:
    print(r.boxes.id)      # 每帧目标 ID(追踪专属属性)
8.5 导出 TensorRT 并在边缘设备推理
# 在有 GPU 的机器上导出(Jetson 上直接装 ultralytics 后执行)
yolo export model=yolo11n.pt format=engine half=True device=0
# 推理
yolo predict model=yolo11n.engine source=stream.mp4
ONNX 精简导出(nms 参数随版本变化,以官方导出文档为准):
yolo export model=yolo11n.pt format=onnx opset=12
8.6 姿态估计
yolo pose predict model=yolo11n-pose.pt source=person.jpg
from ultralytics import YOLO
r = YOLO("yolo11n-pose.pt")("person.jpg")[0]
print(r.keypoints.xyn)   # 17 个关键点归一化坐标
8.7 摄像头实时检测(GUI 环境)
yolo predict model=yolo11n.pt source=0 show=True # source=0 为默认摄像头
8.8 纯 Python 调用公开接口批量处理
from ultralytics import YOLO
import cv2, glob

model = YOLO("yolo11s.pt")
for p in glob.glob("images/*.jpg"):
    img = cv2.imread(p)
    r = model(img, conf=0.4, classes=[0])[0]   # 只要 person 类
    if len(r.boxes):
        print(p, len(r.boxes), float(r.boxes.conf.max()))
九、全套报错故障排查
十、升级、回滚与卸载
版本查看:
yolo version
pip show ultralytics
docker image ls ultralytics/ultralytics
升级(pip):
pip install -U ultralytics
# 国内加速:pip install -U ultralytics -i https://pypi.tuna.tsinghua.edu.cn/simple
升级(Docker):
docker pull ultralytics/ultralytics:latest
# 停旧容器后用新镜像重建(镜像本身无状态,数据在挂载卷里)
回滚到指定版本:
pip install ultralytics==8.3.0
docker run -it --ipc=host ultralytics/ultralytics:8.3.0-cpu
完整卸载清理清单:
# 1. 卸载 Python 包
pip uninstall -y ultralytics

# 2. 删除全局设置、缓存权重、下载的数据集(按 settings.yaml 中各目录删除)
rm -rf ~/.config/Ultralytics

# 3. 删除训练输出
rm -rf runs/

# 4. Docker 清理
docker rm -f <yolo容器>
docker rmi ultralytics/ultralytics:latest
docker volume rm <相关数据卷>   # 确认无训练产物后

# 5. 虚拟环境
deactivate && rm -rf yolo-env
十一、商用许可与合规风险提示
合规要点:
AGPL 传染性强:仅"内部使用且不分发"在多数解读下也有开源义务争议,上线商业服务前请务必咨询法务或购买企业许可。
商标:"Ultralytics" 与 "YOLO" 相关品牌由 Ultralytics 公司持有(YOLO 作为算法名本身历史复杂,但 Ultralytics YOLO 产品标识受保护),商用宣传中注意措辞。
无 API 费用:软件本身免费下载使用,不产生官方 API 费用;但
sync/HUB 功能会与 Ultralytics 云端交互,可在settings中关闭sync。出网行为:首次运行会从 GitHub 下载权重与字体、从 Ultralytics 服务器下载数据集;离线环境需预置这些文件。
sync=True会发送匿名使用统计,敏感环境应关闭。生产风险:模型输出不保证 100% 准确,涉及安全/合规决策的场景(如安防执法)需人工复核;预训练模型基于 COCO 等公开数据集,域外场景必须重新训练验证。
附录:命令速查
# 安装
pip install ultralytics
pip install torch torchvision --index-url https://download.pytorch.org/whl/cu121

# 推理
yolo predict model=yolo11n.pt source=bus.jpg save=True
yolo predict model=yolo11n.pt source=0 show=True          # 摄像头
yolo segment predict model=yolo11n-seg.pt source=img.jpg
yolo pose predict model=yolo11n-pose.pt source=img.jpg
yolo obb predict model=yolo11n-obb.pt source=aerial.jpg

# 训练 / 验证
yolo train model=yolo11n.pt data=coco8.yaml epochs=100 imgsz=640 device=0
yolo val model=yolo11n.pt data=coco8.yaml

# 追踪 / 导出
yolo track model=yolo11n.pt source=video.mp4
yolo export model=yolo11n.pt format=onnx
yolo export model=yolo11n.pt format=engine half=True device=0

# Docker
docker run -it --ipc=host --gpus all ultralytics/ultralytics:latest
docker run -it --ipc=host ultralytics/ultralytics:latest-cpu
docker run --rm -it -v "$(pwd)":/w -w /w ultralytics/ultralytics:latest \
  yolo train model=yolo11n.pt data=coco8.yaml project=/w/runs

# 设置
yolo settings        # 查看全局设置